

- XFTC320 微型力传感器:把"捏一下到底用了多大力",交给一颗小身材的应变式传感器
- 来源:赛斯维传感器网 发表于 2026/11/20
量程: 产品页参数栏写的是 2N~2000N,但产品说明正文里又出现"500N~2kN"的说法。两处不一致,这是个必须核实的地方——具体某一型号对应哪段量程,一定要以厂商数据手册和选型表为准,别拿着一个数字去套所有型号。量程跨度这么大,说明这个系列是靠不同规格覆盖不同力值的,选型时要对着实际受力选具体档位。
输出: 100mV(放大输出可选)。这是典型的毫伏级电桥输出,满量程时输出约 100mV。信号很弱,后面必须接仪表放大器或专用采集电路,不能直接进 ADC。可选内置放大,意思是厂家可以在传感器里加一级放大,把输出抬到更适合采集的电平,省去外部放大电路——空间紧张、又想简化设计的场合,这个选项很实用。
精确度: ±0.5% F.S.(满量程的百分之零点五)。这是个中规中矩的工业级指标,做力控、做测试够用;要更高精度,得看系列里更高档的型号或另做系统标定。
工作温度: -40~120℃。常温工业和一般测试环境足够;要进高温炉、深冷环境,这个区间就不够了。好在它做了全温度补偿,在标称区间内温漂相对可控。
供电: 10Vdc。这是电桥的激励电压,实际使用时通常配一个稳定的直流源,激励稳不稳定直接影响输出。
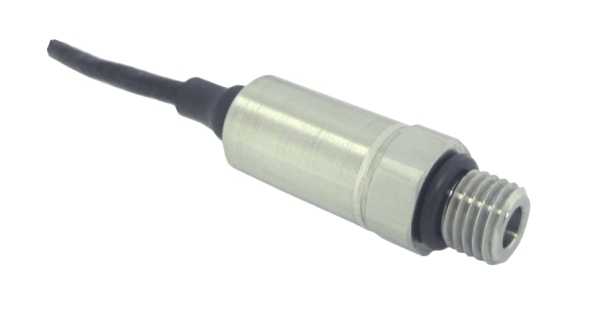
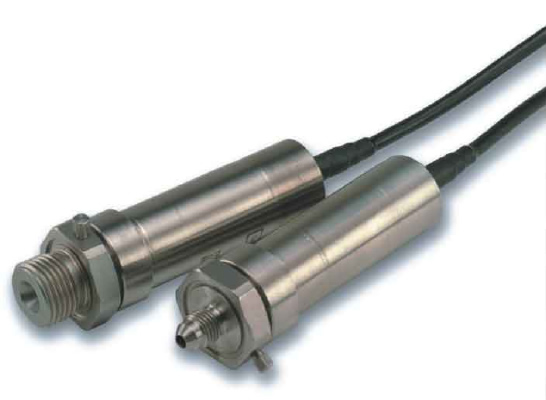
封装: 铝合金或不锈钢,可选密封型。铝的轻、便宜,不锈钢的耐腐蚀、结实,按环境选。密封型适合潮湿、有水汽的场合——水下机器人这种应用,密封就是刚需。
安装: 两个内螺纹。这个设计很实用,拉力、压力都能通过螺纹连接传递,装起来比那些要靠夹具、靠粘接的方案省事。
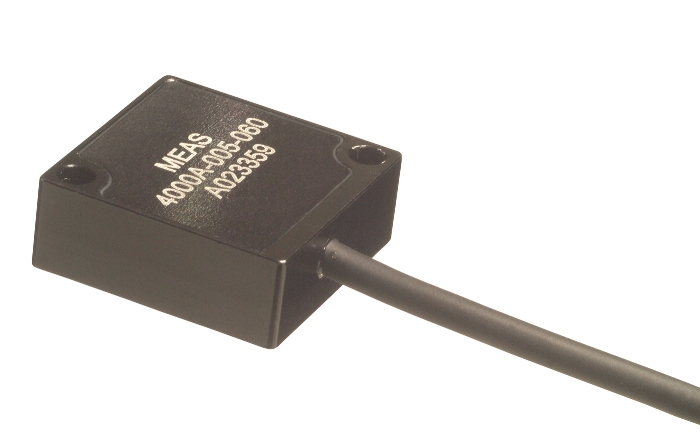
电气连接: 电缆,且电缆和传感器连接处带保护弹簧。这个弹簧不是装饰,是防止电缆在根部反复弯折疲劳断裂——现场设备一直在动,没有这层保护,线很容易从根部断掉。
一枚鸡蛋,机械臂的指尖要把它捻起来,不能捏碎;一支注射泵,推注药液时的阻力突然变大,说明针头堵了,得马上报警;一部手机的按键,出厂前要测手感,按下去到底要多少克力,得有个数。这些事看着八竿子打不着,底层的诉求却是同一个:把"力"这个看不见摸不着的东西,变成一个能读、能判断、能控制的电信号。而且这些场合有个共同约束——安装空间小,力值也不大,传统那种块头大、量程高的称重传感器,塞不进去,也不够灵敏。
XFTC320 就是冲着这类"小空间、小力值、要动态"的活来的。它是 FGP(MEAS 体系下的品牌)的一款微型力传感器,用微机械硅应变片做敏感元件,拉力和压力都能测,量程从几个牛顿到两千牛顿,身材小到能嵌进设备内部。下面把它拆开聊聊,看看它凭什么能在这些精细场合里站住脚,用的时候又该注意什么。
产品详情页(点击直达):XFTC320 微型力传感器 | 赛斯维传感器网
力是怎么变成电信号的
先说原理,不然后面参数都是空中楼阁。
测力传感器的核心,是一个"受力会变形"的弹性体,加上贴在它上面的应变片。弹性体受力,发生微小形变;贴在它表面的应变片跟着被拉伸或压缩,电阻随之变化;几片应变片接成惠斯通电桥,把电阻的微小变化转成毫伏级的电压输出。这个电压和受力基本成正比,测出电压,就测出了力。这条链条,从便宜的厨房秤到实验室里的精密测力台,原理是一样的,差别在材料、工艺、补偿和标定。
XFTC320 的特殊之处,在于它用的不是传统的金属箔式应变片,而是微机械硅应变片。硅的压阻效应比金属强得多——同样一点形变,硅应变片输出的信号更大。这带来两个直接好处:一是灵敏度高,小力值也能测出清晰的信号;二是可以把敏感结构做得小,传感器整体体积跟着缩下来。资料里专门提了一句"硅应变片在低量程和低频下性能优异",说的就是这个特点——量程不大、变化不快的时候,硅应变片比金属箔片更合适。
当然,硅也有它的脾气。硅是半导体,电阻随温度变化比较明显,所以这类传感器必须做温度补偿。XFTC320 的做法是"全温度补偿的惠斯通电桥"——在电桥里集成温度补偿元件,把温漂压下去。这不是可有可无的附加功能,而是硅应变片能用起来的前提。买这类传感器时,"全温度补偿"这四个字要看清,没有它,读数会跟着环境温度一起漂。
XFTC320 是个什么定位
把产品页的信息归拢一下,XFTC320 的定位是:一款微型、拉压两用、可带放大的力传感器,面向空间受限的精密测力和动态测试。
它是 FGP 的产品,属于 MEAS 体系。产品说明里几个关键词值得拎出来:尺寸小、重量轻;专为测量动/静态拉力和/或压力设计;全温度补偿惠斯通电桥;量程在几百牛到两千牛;可选放大输出;两个内螺纹方便安装;电缆和传感器连接处带保护弹簧。这几条拼起来,画出的是一支"能塞进设备、能测拉也能测压、接线不易扯坏"的传感器。
和那种圆柱形、带大螺纹、动辄几吨量程的工业称重传感器比,XFTC320 是另一个路数——它不追求大力值,而是把"小"和"灵敏"做到位。所以它的典型应用也偏精细:应变测量、小型压合设备、水下机器人、小尺寸制动器、疲劳测试台。这些场合的共同点是,安装空间紧张,测的力不大,但对信号质量和可靠性有要求。
把参数摊开看
老规矩,参数逐条过,顺便把几处需要留神的地方标出来:
有两点需要再强调。一是量程那处矛盾,务必查手册确认。二是毫伏输出对干扰敏感,屏蔽、接地、走线这些"软功夫",往往比传感器本身的参数更决定到头来能不能测准。
低量程为什么偏爱硅应变片
前面提了一句,这里展开说,因为这关系到"什么时候该选它"。
传统金属箔式应变片,优点是线性好、温漂小、便宜、皮实,缺点是灵敏度相对低。测大力值时这不是问题——信号本来就大;可测几牛、几十牛的小力时,信号太弱,放大电路的压力就上来了,噪声也容易盖过信号。硅应变片的压阻系数比金属高一个量级,同样形变下输出大得多,小力值也能给出干净信号。
代价是硅对温度更敏感,必须做补偿;而且硅是脆性材料,过载能力不如金属,用的时候要小心别超量程。所以选硅应变片的传感器,通常是"量程不大、要求灵敏、环境温度可控"的场合;反过来,大力值、强冲击、温度变化剧烈的场合,金属箔式或其它结构更稳妥。这不是谁好谁坏,是匹配问题。
XFTC320 选硅应变片,和它"微型、测小力、测动态"的定位是自洽的。你要是拿它去测几十吨的大家伙,那是用错了地方;反过来,让一个几吨量程的传感器去测几十牛,信号弱得也没法看。
它能用在哪几个地方
产品页给的典型应用是应变测量、小型压合设备、水下机器人、小尺寸制动器、疲劳测试台。结合这类微型力传感器的通用场景,能落地的活大致有这么几类:
医疗设备与注射泵。 注射泵推注药液时,管路堵塞会让阻力上升,靠力传感器监测推注力,超阈值就报警,能防止药液打不进或管路爆裂。手术机器人、康复器械、电子镊子这类设备,也需要把操作力实时反馈给控制系统,做到"手上有感觉"。这类场合力值不大、要求可靠,微型力传感器正合适。
协作机器人与夹爪力控。 协作机器人要和人一起干活,夹爪得知道"捏得有多紧"。力传感器装在末端执行器上,实时监测抓取力,抓鸡蛋不碎、抓零件不滑,还能做碰撞检测。这是这几年增长很快的一个方向,微型、拉压两用、带放大的传感器在这里很吃香。
按键、触屏与插拔力测试。 手机按键的手感、屏幕的压合、连接器的插拔力,出厂前都要量化。测试台上装一颗微型力传感器,按下去读出力值曲线,判断手感是否一致、装配是否到位。这类测试要求传感器响应快、体积小,能塞进测试夹具里。
小型压合与装配设备。 精密装配里,压装力过大压坏零件、过小装不到位。用微型力传感器监控压合力,配合伺服做闭环,是提高良率的常见手段。
水下机器人与特种设备。 水下机器人要感知机械手的抓取力、推进器的反作用力,传感器得密封、耐压。XFTC320 的可选密封型和不锈钢外壳,就是为这类环境准备的。
疲劳测试与试验台。 材料、部件做反复加载试验时,要长期监测力的变化。疲劳测试台对传感器的长期稳定性和抗疲劳能力有要求,这也是产品页把它列进典型应用的原因。
选型时容易漏掉的几件事
真要用它做设计,下面几条值得提前想清楚:
量程要对着实际受力选,并留过载余量。 硅应变片过载能力有限,选量程时不能只按工作力选,还要考虑冲击、误操作带来的峰值。一般建议工作力落在量程的中段,给峰值留出空间。产品页量程标注有出入,更要查手册确认具体型号的额定量程和过载能力。
输出形式要跟采集链配套。 100mV 是毫伏级信号,必须配仪表放大器;选内置放大版,则要确认放大后的输出范围、供电和采集口匹配。别出现"传感器输出 100mV、采集卡量程下限却是 1V"这种错配,信号会被噪声淹没。
安装要避免偏载和侧向力。 传感器设计是测轴向拉/压力的,侧向力、弯矩会引入误差甚至损坏敏感结构。两个内螺纹安装时,要保证受力方向和传感器轴线一致,连接件别别着劲。装歪了,读数不准是小事,把传感器弄坏是大事。
温度补偿范围要覆盖工况。 它标称 -40~120℃,全温度补偿是在这个区间内做的。如果实际环境温度超出这个范围,补偿就失效,读数会明显漂。别拿常温标定的传感器往高温设备上装。
电缆和保护弹簧要正确使用。 电缆根部是薄弱环节,保护弹簧要装到位,走线要留出活动余量,别让电缆在根部反复受折。现场设备一直在动,这一处没做好,线断了整套系统就趴窝。
屏蔽和接地要做扎实。 毫伏信号怕干扰。电缆屏蔽层单端接地、远离变频器和电机、信号线和动力线分开走,这些老生常谈的做法,在微型力传感器上尤其重要,因为信号本来就弱。
标定和零点要定期检查。 传感器用久了会漂,尤其是经历过过载或温度循环之后。系统里不妨留一个"空载归零"的机制,定期核对零点,发现漂移及时处理。
从传感器到力控闭环,中间还差几步
把传感器装上去、接上线、读出数,很多人以为力控就做完了。其实从"读到一个力值"到"让机器按力干活",中间还隔着几步,缺一步,系统就不听使唤。
头一步是信号调理。传感器给的是毫伏级的微弱电压,得先经过仪表放大、滤波,抬到采集卡能舒服读取的电平。这一步的增益、带宽、噪声,直接决定后面能"看"到多细的力变化。放大倍数不是越大越好——放太大,噪声跟着放大,反而糊了信号;要按实际力值范围和采集口量程去配。
接着一步是标定。传感器出厂有标定系数,但装到具体结构上,受力路径、安装刚度可能和标定时不一样,系统级还得再标一次。标定的做法通常是加载已知的力、记录输出,拟合出"电压—力"的对应关系。这一步省了,读数就是"相对值",能看趋势,但说不出确切的数。
再往下是闭环控制。这是力控真正难的地方。传感器测到力,控制器拿这个值和目标值比,算出误差,去调执行机构(电机、气缸、伺服)的动作。听起来简单,可力控系统有个天然难点——它是个"软"系统,力会随着位置、速度、接触状态一起变,调不好就容易振荡:夹紧了松一点,松了又夹紧,来回抖。所以控制参数要慢慢调,滤波要做,采样率要够,还得考虑机械结构的刚性。传感器在这里的角色,是那只"眼睛",眼睛看不准,手就稳不住。
这几步里,传感器只是起点。选型时把后面几步一起想——信号调理方案有没有、标定怎么做、控制器支不支持这个信号形式——落地会顺很多。反过来说,光盯着传感器的参数表,不管信号链和控制端,买回来也未必用得起来。力控是个系统工程,这句话不是客套。
它和称重传感器、扭矩传感器不是一回事
常有人把力传感器和称重传感器、扭矩传感器混着叫,这里顺带厘清一下,选型时不至于拿错。
称重传感器,本质上也是测力,但它的设计目标通常是"静态、大载荷、高分辨率",比如电子秤、料斗秤,测的是稳定的重量。它未必适合测快速变化的动态力,体积也往往偏大。XFTC320 这类微型力传感器,强调的是小体积、动态响应和拉压两用,和称重传感器是两条产品线。
扭矩传感器测的是"扭转力矩",不是轴向拉压力。它的敏感结构和力传感器不同,用在电机、传动轴、拧紧工具上。要是你想测的是螺丝拧多紧、轴传多大扭矩,那得选扭矩传感器,不能拿力传感器凑合。
搞清楚这三者的边界,选型时就不会"看着都是测力的"就随便抓一个。测什么、怎么装、要多快、要多准,这四个问题答清楚了,型号自然就浮出来了。
行业往哪走
精密力控这条线,需求涨得很快。协作机器人要力控,医疗设备要力反馈,消费电子要手感量化,新能源和半导体装配要压力监控——这些都在推着微型力传感器往"更小、更灵、更智能"走。
一个明显的趋势是"带脑子"。传统传感器只出力信号,现在越来越多产品把放大、温度补偿、数字接口甚至自诊断集成进去,做成"智能传感器",接上总线就能用。XFTC320 的"可选内置放大"就是往这个方向迈的一步。再往前,TEDS(传感器电子数据表)这类即插即用的标准,也在让传感器的接入越来越省事。
另一个趋势是多维化。单轴力传感器测一个方向,可机器人抓取、精密装配往往要同时知道几个方向的力,三轴、六维力传感器因此热起来。不过多维传感器结构复杂、成本高,单轴微型传感器在大量"只需测一个方向"的场合,仍然是性价比更高的选择。
对做设备的朋友,选型时不妨把眼光放宽:除了传感器本身,也看看它的配套放大、采集、标定方案全不全,供货和交期稳不稳。力控系统是个整体,传感器只是其中一环,配套齐不齐,往往比单个参数更影响落地。
收个尾
XFTC320 用微机械硅应变片搭成全温度补偿的惠斯通电桥,把 2N~2000N 的拉压力、100mV 的输出、±0.5% F.S. 的精度和 -40~120℃ 的工作温度,装进铝合金或不锈钢的小外壳里,配上内螺纹安装和电缆保护弹簧,服务的正是医疗注射泵、机器人夹爪、按键测试、小型压合、水下机器人和疲劳试验这些"小空间、小力值、要动态"的场合。它的长处是灵敏、小巧、拉压两用;它的边界是过载能力有限、毫伏输出怕干扰、量程标注要以手册为准。
用的时候把量程余量留够、把安装受力对准、把屏蔽接地做好、把温度补偿范围核对清楚,它就能在设备里,把"捏一下到底用了多大力"这件事,老老实实测出来。具体量程、精度、输出形式和封装,请以厂商官方数据手册为准;想看这款传感器的公开资料和规格书,可以访问 XFTC320 产品详情页。
- 如果本文收录的图片文字侵犯了您的权益,请及时与我们联系,我们将在24内核实删除,谢谢!